


Chwazi yon sistèm motè servo pou yon konsepsyon machin kòmanse ak konpreyansyon konpozan ki fòme motè servo oswa sistèm kondwi servo. Sistèm Servo yo se sistèm bouk fèmen yo itilize pou kontwole sèten mouvman vle. Yo genyen ladan yo yon aparèy fidbak ki bay enfòmasyon konstan ant motè a ak chofè a jisteman kontwole pozisyon, vitès, ak koupl mekanis yo ap kondwi a.
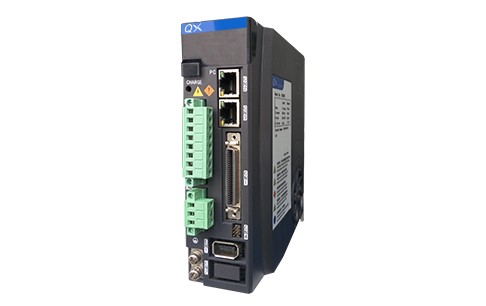
QXR Segondè pèfòmans DDR motè servo chofè
Tipikman, konsepsyon servo yo se sistèm trè dinamik ki enplike kondwi yon chaj akselere ak ralanti rapidman. Yo opere nan kat kadran, ki vle di yo ka kontwole koupl ak vitès, tou de pozitif ak negatif.
Seleksyon servo-kondwi mande pou yon solisyon sistematik. Nan lòt mo, yon apwòch holistic ki pran an kont jeneral mekanik, elektrik, ak paramèt pwogramasyon. Sistèm nan gen ladan detèmine chay mekanik, koub mouvman (ki gen ladan kondisyon pwezante), karakteristik motè servo, ak anviwònman kote motè a ak lòt konpozan yo ye; An patikilye, lè motè a ap kouri nan yon vitès toupre konstan, li gen yon enpak sou pwodwi fini, materyèl ak / oswa pwosesis la tèt li.
Chaj mekanik ak paramèt koub mouvman
Ann kòmanse pa konprann ki sa chaj mekanik ak kondisyon mouvman vle di. Fizik debaz Newtonyen afime ke fòs (oswa koupl nan direksyon wotasyon) pwopòsyonèl ak mas (inerti wotasyon) fwa akselerasyon, kèlkeswa si akselerasyon an pozitif oswa negatif. Nan kontèks konsepsyon mouvman, konstriksyon machin gen bon jan kalite pwòp li yo ak bon jan kalite a nan chaj la li pote.
Se poutèt sa, li enpòtan pou detèmine pati mekanik yo - espesyalman bon jan kalite a nan mouvman ak koub la vle nan mouvman. Metòd pou konvèti mouvman wotasyon an mouvman lineyè varye anpil epi yo afekte pa faktè tankou presizyon, chaj, dinamik mouvman ak anviwònman.
Yon fwa yo konprann mekanis yo itilize a, konprann dinamik mouvman an enpòtan pou detèmine pi bon solisyon servomotor. Koub mouvman an gen ladan non sèlman mouvman an soti nan yon pwen nan yon lòt, men tou fonksyon yo ki ka itilize nan mouvman sa a, tankou poussée ki asosye ak machin nan pati yo. Akselerasyon, inifòm ak ralantisman, ansanm ak tan rezidans ak poz, yo tout enkli nan koub mouvman an jeneral nan sistèm nan. Mouvman Indexing yo ka senp mouvman triyangilè, trapèz varyab oswa 1/3-1/3-1/3 (mouvman ki pi efikas ki asosye ak koupl RMS).
Seleksyon sistèm servo ak zouti seleksyon
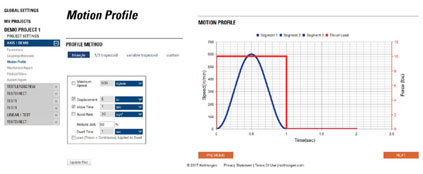
Anpil machann ofri zouti seleksyon ak seleksyon pou ede itilizatè yo bati pwofil mouvman ki baze sou kondisyon mouvman aplikasyon yo. Pifò zouti lojisyèl, tankou platfòm Motioneering Kollmorgen, bay yon varyete deskripsyon mouvman pou ede w kalkile akselerasyon, tan mouvman, distans, vitès, ak tan rezidans. Figi 1 montre koub debaz 1/3-1/3-1/3, ak yon akselerasyon 50 pousan prezante pou lis akselerasyon an. Nan egzanp sa a, nou te chwazi deplase 8 pous nan 1 segonn epi sèvi ak 50 pousan akselerasyon ak yon tan rete 2 segonn. Sistèm nan kalkile mouvman an tèm de 1/3 tan akselerasyon, 1/3 vitès konstan, ak 1/3 ralantisman. Vitès maksimòm zouti a kalkile se 720in/min. Ou ka wè deskripsyon koub "S" (ki baze sou 50 pousan akselerasyon). Anplis de sa, pou mouvman sa a, li ka wè ke yon chaj pouse (liy wouj) aplike nan pati transverse nan mouvman an -- koub mouvman sa a pwobableman ap machin. Tan Dwell ka wè tou kòm 3 segonn. Pati a rete enpòtan paske tout paramèt ki asosye ak koub sa a pral itilize pou kalkile koupl RMS la, ki pral yon metrik nou itilize pou chwazi motè ki kòrèk la. Anplis koub mouvman, li enpòtan tou pou konprann egzijans aktyèl pwezante chaj yo an tèm de rezolisyon, presizyon, ak repetibilite. Sa a pral dirèkteman afekte pa seleksyon an nan aparèy fidbak ak (plis siyifikativman) pa momantòm nan vid nan ekipman mekanik nan fòm lan nan clearance ak fleksibilite.
Sòf si konsepsyon an ka itilize yon solisyon motè dirèk kondwi, li pral gen ladan kèk kalite transmisyon mekanik. Wotasyon transmisyon pouvwa lineyè (konvèti pwodiksyon an nan yon motè wotasyon nan vwayaj arbr) ka akonpli pa kondwi pouli, oswa pa mekanis ki baze sou vis, tankou vis boul. Kondwi rotary a gen ladann yon asanble bwat oswa senti kondwi pou yo ka itilize pouli divès gwosè kòm retarder. Nan kèk aplikasyon, pati yo deplase kontribye anpil nan mas mouvman total la. Yon ka espesyal se mas yon arbr machin ki dwe deplase pou chanje -- tankou nan distribisyon oswa pwosesis yon sistèm robotik. Varyasyon chaj total la ka yon faktè nan ajiste kondwi a servo.
Konpozan an mouvman yo dwe sòm inèsi yo epi reflete li tounen nan arbr motè a. Anplis de inèsi, yo dwe konsidere fòs ekstèn, friksyon, ak inefikasite.
Konsiderasyon anviwònman an nan konsepsyon servo
Li poko fini. Lè w ap detèmine konsepsyon servo a, se sèlman sèten mekanis ki disponib ki ka ekonomikman ak efikasite bay mouvman ki nesesè yo, kapasite pote, ak presizyon. Yon konsiderasyon ki souvan neglije se anviwònman an nan ki sistèm nan servo opere. Pifò servomotè yo evalye yo opere nan 40C - yon anviwònman trè cho, men tipik nan anpil faktori ak anviwònman endistriyèl.
Rezistans chalè a nan elektwonik kondwi yo pa trè wo, e depi yo tou rated nan 40 degre C, jere tanperati a anbyen kote yo opere se yon defi. Anjeneral, fòse refwadisman nan kabinè kontwòl la oblije kenbe bon kondisyon anviwònman an (tanperati ak imidite). Se poutèt sa, yo dwe konsidere kote motè a ak chofè a. Natirèlman, motè a ka enstale oswa entegre dirèkteman nan aparèy la pou kondwi mekanis chaj-pote a. Kontrèman, kondwi a nan yon solisyon santralize sitiye nan yon kabinè kontwòl -- li anjeneral bezwen refwadi.
Manifaktirè yo defini pèfòmans pasyèl motè selon kondisyon anviwònman ki motè a opere. Kòm te note pi wo a, anpil konsèpteur sipoze ke motè a rated pou yon tanperati anbyen nan 40 degre C, men detanzantan yo bay yon spesifikasyon motè nan 25 degre C. Se poutèt sa, yo ta dwe peye atansyon sou valè referans yo pibliye lè revize espesifikasyon yo. Si tanperati a anbyen nan machin nan depase tanperati a anbyen rated, motè a pa pral rive nan pouvwa a nominal.
Lòt kondisyon anviwònman yo ka afekte penti motè ak sele ak lòt konpozan mekanik. Pousyè, pousyè tè, imidite, espre rense, kondisyon ijyèn, anviwònman eksplozif, anviwònman vakyòm, ak radyasyon tout mande pou servomotè espesyal ak karakteristik fizik pwepare nan anviwònman aktyèl la piman bouk.
Pwosesis seleksyon
Nan detèmine konpozisyon sistèm motè / kondwi ki nesesè yo, yon gwo pati nan efò seleksyon an bonè se mekanik ak anviwònman an. Koulye a, lè itilizatè a chwazi pwodwi final la, yo dwe konsidere eleman ki rete yo nan sistèm nan. Faktè mekanik ak anviwònman yo ap kontinye enfliyanse eleman fidbak, fil elektrik, ak chwa ultim nan achitekti kontwòl.
Konsiderasyon Feedback ak karakteristik motè servo
Dapre definisyon, sistèm servo gen aparèy fidbak ki mezire vitès, pozisyon, ak lòt paramèt sistèm pandan operasyon an. Manifakti yo ka gen opsyon limite, men li enpòtan pou konsidere ak anpil atansyon paramèt aplikasyon espesifik, ki gen ladan chaj enpak ak presizyon pwezante kòm byen ke repetibilite. Transformateur Rotary souvan gen pèfòmans ekselan nan anviwònman piman bouk, espesyalman pou chaj enpak ki pi wo. Yon transfòmatè wotasyon se yon transfòmatè wotasyon ki fòme ak yon bobin likidasyon ak stator ak pati rotor alantou nwayo a. Konstriksyon sa a pèmèt pou operasyon tanperati ki pi wo ak pi gwo tolerans nan chaj enpak segondè pase ankode ki ka gen eleman ki gen kapasite vè.
Ankode sinusoidal ka bay rezolisyon segondè, jiska 24 Bits ak pi lwen, pou presizyon pwezante optimal. Gen kèk ankode ibrid ki ka bay solidite yon transfòmatè wotasyon ak pi bon rezolisyon. Ankode entelijan sa yo baze sou transfòmatè wotasyon ak konpozan elektwonik ki entèprete siyal sinis ak kosinus epi konvèti yo nan yon siyal dijital wo rezolisyon ki pral pase nan yon chofè servo pou itilize nan fidbak vitès ak pozisyon.
Kounye a, dènye ankode yo ofri yon varyete de pwotokòl kominikasyon (EnDAT, BiSS, ak DSL) epi yo bay gwo rezolisyon ak kapasite bri ki ba pou ede reyalize siyal fidbak pi bon bay chofè servo ak kontwolè.
Yon lòt chwa fidbak ki depann sou kondisyon aplikasyon an se si ou vle fidbak absoli oswa incrémentielle. Nan yon sistèm wotasyon, ou ka konte apati 0 yon fwa ou fin fè yon wotasyon 360 degre lè w sèvi ak yon sèl vire ekipman. Ankode absoli multiturn pèmèt sistèm nan konnen pozisyon li, pa sèlman pozisyon motè a nan yon wotasyon 360 degre, men tou, kantite vire li te konplete nan chak direksyon. Se konsa, li konnen egzakteman ki kote li ye. Li enpòtan pou konnen sa a ak ki kote zouti yo ak lòt aks yo ye. Senp ankode incrémentielle, nan lòt men an, ka detèmine pozisyon an nan yon wotasyon sèl, men sèlman apre yo fin jwenn zewo nan sik la pouvwa-up. Kòm yon rezilta, itilizatè a pa pral konnen konbyen sik yo te konplete oswa menm pozisyon an absoli
nan yon wotasyon 360 degre lè limen.
Anplis de motè servo ak chofè servo tèt li, koneksyon aktyèl la ant de la enpòtan tou. Fleksibilite kab (ki defini pa reyon koube admisib li yo) se yon gwo konsiderasyon, espesyalman lè kab la ap deplase ak arbr a.
Longè kab ka limite pa kalite ankode ki anba konsiderasyon. Paramèt kab tankou enpedans ak gout vòltaj, konbine avèk fòs siyal nan ankode a, se faktè kle nan konsiderasyon longè. Gen kèk nan pi nouvo aparèy yo ofri sou mache a transmèt enfòmasyon seri bay chofè yo (tankou DSL, EnDat, ak BiSS) nan pousantaj transmisyon trè wo, ki pral afekte pa longè, espesyalman enpedans ak rapò siyal-a-bri. Menm konektè a jwe yon wòl nan bouk "feedback", kòm konektè a bezwen trete siyal yo divès kalite pwodwi nan aparèy sa yo. Yon lòt faktè longè kab ki gen rapò ak pouvwa motè a gen rapò ak frekans segondè switch ki enplike nan chofè PWM jodi a. Gen bri nan kòd pouvwa motè a. Lè kab la vin pi long epi apwoche mwatye nan longèdonn frekans lan sou kab la, yo pral fòme yon antèn. Antèn la pral voye oswa resevwa enfòmasyon (nan ka sa a jenere bri) ki pa ta dwe prezan nan yon sistèm pèfòmans segondè.
Dènye paramèt: kontwòl mouvman ak rezo -- santralize kont desantralize
Yon konsiderasyon final ki ka lakòz repetisyon nan pwosesis konsepsyon an jeneral (ak chanje lòt eleman espesifye nan konsepsyon an) se achitekti sistèm nan. Enjenyè a dwe mande: Èske mwen ta dwe konsantre sou yon sistèm kontwòl santralize ak chofè, contrôleur, ak sipò elektwonik ki pake nan yon kabinè santralize, oswa èske li pi pwofitab ak pri-efikas distribye chofè yo atravè machin nan (yon apwòch sistèm distribiye)? Yon machin ak rach miltip, ki ka gaye atravè machin nan, ta dwe yon kandida ideyal pou yon solisyon distribye. Metòd sa a ka siyifikativman redwi egzijans kab epi sove depans ki asosye ak fil elektrik câbles long ak fant kab yo ak sipò ki ale ak câbles sa yo. Anplis de sa, deplase chofè a soti nan machin nan diminye gwosè a nan kabinè a oblije loje kontwòl la ak sipò eleman elektwonik, ankò diminye depans ak kondisyon refwadisman nan kabinè a. Nan lòt men an, machin ki kontra enfòmèl ant epi ki gen mwens aks pa pral benefisye de yon tradisyonèl
apwòch santralize.
konklizyon
Gen anpil bagay ki dwe konsidere lè w ap chwazi yon sistèm servo pou yon aplikasyon, anpil nan yo te dekri nan atik sa a. Yon lòt chwa ki afekte seleksyon an nan eleman kontwole sistèm nan. Kalite kontwòl anjeneral espesifye nan yon etap bonè nan diskisyon konsepsyon machin epi li depann de yon varyete de faktè, pandan y ap chwa kontwòl la anjeneral fèmen nan chwa estanda kominikasyon fieldbus.