


Nan kontwolè PLCopen, sistèm kowòdone se pwen referans pou defini sis degre libète (DOF). Enjenyè yo bezwen konprann ki jan diferan sistèm kowòdone kominike ak ki ankadreman ki enpòtan pou konprann.
Konprann diferans ki genyen ant sistèm kowòdone yo, ak fason yo kominike youn ak lòt, se kle pou reyalize siksè kontwòl mouvman lè l sèvi avèk gwoup. Nan Pati 4 nan PLCopen, estanda mondyal la pou IEC6111-3 kontwòl mouvman kontwolè pwogramasyon, yo prezante konsèp nan mouvman kowòdone milti-aks lè l sèvi avèk gwoup. Yon gwoup se yon koleksyon aks ki travay ansanm dapre yon mekanis komen pou bay yon chemen mouvman nan twa dimansyon. Egzanp yo enkli sistèm gantry, robo bra atikile, robo triyangilè oswa mekanis konekte; Aks miltip travay ansanm pou reyalize mouvman miltidimansyonèl nan aparèy la.
Kòm yon pati nan fonksyonalite nan nouvo, konsèp nan sistèm kowòdone nan contrôleur te vin tounen yon sijè enpòtan yo konprann. Sistèm kowòdone a se pwen referans ki defini sis degre libète (DOFs): X, Y, ak Z pou kowòdone Cartesyen, ak ang Rx, Ru, ak Rz ki dekri degre wotasyon chak aks (yo rele ang Euler) .
Chak mekanis, eleman oswa inite travay ki anba kontwòl gen pwòp sistèm kowòdone pa l. Depi kontwolè PLCopen ka kontwole plizyè gwoup, chak k ap travay sou plizyè pati, li enpòtan pou pwogramè konpreyansyon yo rekonèt ki jan diferan sistèm kowòdone kominike.
Chak sistèm kowòdone gen yon orijin, ki itilize pou defini pwen zewo a nan tout kowòdone yo. Direksyon chak aks detèmine pa règ bò dwat la (gade Figi 1). Si dwèt endèks la montre nan direksyon pozitif X, dwèt mitan pwolonje a (nan yon ang dwat ak dwèt endèks la) pwen nan direksyon pozitif Y, ak gwo pous pwolonje pwen nan direksyon pozitif Z.
Direksyon Ang lan detèmine lè l sèvi avèk règ espiral adwat la (gade Figi 2). Gwo pous la montre nan direksyon pozitif aks la, epi dwèt la pliye alantou aks la nan direksyon wotasyon pozitif aks la.

Pozisyon motè
Finalman, kontwolè a kontwole pozisyon motè endividyèl yo. Chak aks nan gwoup la gen pwòp sistèm kowòdone aks (ACS), ki se pozisyon wotasyon motè a. Pou mekanis ki pi konplèks, tankou robo bra atikile, robo triyangilasyon, ak mekanis koneksyon, pozisyon yon sèl sistèm kowòdone aks pa vle di ke anyen fèt pou kont li; Se atravè kowòdinasyon aks sa yo ke pozisyon machin nan detèmine lè l sèvi avèk kalkil sinematik. Kalkil sa yo ka fèt andedan kontwolè a oswa pa yon kontwolè robo otonòm.
Sistèm kowòdone debaz pou chak gwoup se sistèm kowòdone machin (MCS). Manifakti machin lan defini sous sistèm kowòdone machin lan. Pou robo bra atikile ak robo triyangilè, li anjeneral sitiye sou baz la nan robo la. Lè sa a, kontwolè a fè kalkil sinematik pou detèmine sistèm kowòdone tablo zouti (TPCS), ki se pwen final machin nan tèt li. Sistèm kowòdone sa a li menm pa itil pwogramè a, men li ka itilize pou defini orijin kote zouti a. Kouto a gen pwòp sistèm kowòdone li yo, sètadi sistèm kowòdone zouti (TCS).
Pozisyon lòd
Tipikman, zouti a santre nan fen machin nan, kidonk sa a ka senp tankou yon konpanse nan direksyon an plis Z nan sistèm nan kowòdone tablo zouti, epi li ka mande tou yon eleman Rz kont pou wotasyon. Se sistèm kowòdone zouti ki pi souvan itilize pou mouvman dousman ak pozisyon ansèyman, men li pa souvan itilize nan mouvman otomatik. Orijin nan sistèm kowòdone zouti a se pwen sant zouti (TCP), ki se pwen depa deplasman lòd la. Lè yo envoke yon chanjman nan sistèm kowòdone machin nan, se pwen sant zouti a ki deplase nan pozisyon sa a (gade Figi 3).

Piske chak gwoup gen pwòp orijin sistèm kowòdone machin li, deplase plizyè gwoup nan menm pozisyon an nan espas mande pou chak gwoup gen pwòp enstriksyon pozisyon li an parapò ak pozisyon sistèm kowòdone machin li. Pou egzanp, si de robo pickup ranmase atik ki soti nan menm CONVEYOR a, Lè sa a, chak pickup deplase nan menm pozisyon an sou senti CONVEYOR, diferan enstriksyon machin kowòdone pozisyon yo mande yo.
Pou senplifye deplasman nan Espas pataje menm jan an, ou ka jwenn orijin sistèm kowòdone machin pou chak gwoup nan orijin sistèm kowòdone mondyal (WCS), plis konpanse a. Chak inite travay gen yon sèl sous sistèm kowòdone mondyal la. Lè ou konfigirasyon yon gwoup sèl, ou bezwen defini yon konpanse nan orijin nan sistèm kowòdone mondyal la. Sa pèmèt plizyè ajans yo sèvi ak yon sistèm kowòdone komen pou senplifye pwogramasyon.
Sistèm kowòdone final yo konsidere se sistèm kowòdone eleman (PCS). Yo itilize sistèm kowòdone sa a pou defini pozisyon ak oryantasyon chak objè nan espas lemonn. Orijin sistèm kowòdone sa a sitiye sou pati a epi li deplase ak pati a. Sa a itil lè w ap opere sou pati endividyèl, tankou nan yon aplikasyon pick-and-place. Lòt aplikasyon yo enkli swiv CONVEYOR, nan ki eleman deplase sou yon senti CONVEYOR. Nan ka sa a, sistèm kowòdone eleman deplase parapò ak orijin sistèm kowòdone mond lan ak sistèm kowòdone machin lan, kidonk deplase pwen sant zouti machin nan nan yon pozisyon sistèm kowòdone eleman espesifik dwe pran an kont konpanse a chanje ant diferan yo. sistèm kowòdone (gade Figi 4).
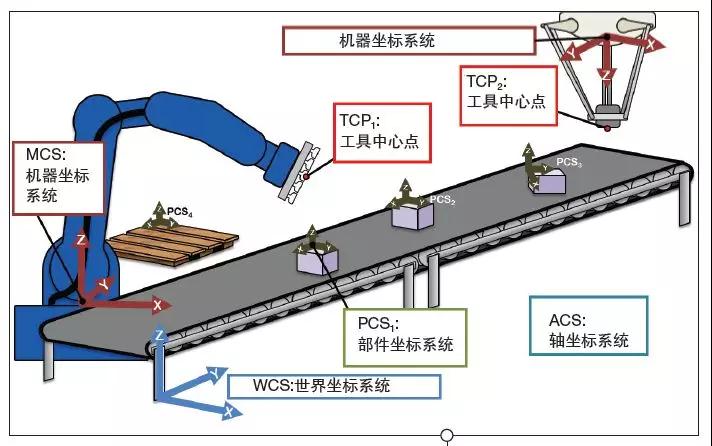
Konprann diferans ki genyen ant sistèm kowòdone yo, ak fason yo kominike youn ak lòt, se kle pou siksè kontwòl mouvman lè l sèvi avèk gwoup nan IEC la. Diferan sistèm kowòdone travay ansanm pou akonpli operasyon an vle.
Egzanp Suivi senti CONVEYOR
Nan yon aplikasyon pou swiv senti CONVEYOR, premye kòmandman an ka deplase pwen sant zouti nan sistèm kowòdone machin lan pou lokalize pwen sant zouti nan pozisyon inisyal la nan zòn nan swiv. Pozisyon an ak oryantasyon pati a defini, ak woutin swiv transmetè a kalkile konpanse nan pati nan orijin nan sistèm kowòdone nan machin nan mekanis. Sa a konpanse defini sistèm kowòdone eleman nan pati a ak relasyon ki genyen ant sistèm kowòdone machin nan ak fonksyon an swiv nan CONVEYOR la. Se desantre nan sistèm kowòdone eleman an ajiste kòm pati a deplase. Lè sa a, itilizatè a defini yon mouvman nan espas sistèm kowòdone pati a pou ranmase pati a. Depi sistèm kowòdone eleman konpanse a gen 6 degre libète, ouvèti bwat la sou senti CONVEYOR la ka reyalize tou si sa nesesè. Lè sa a, itilizatè a fè yon deplasman nan espas sistèm kowòdone pati pou ranmase pati a.
Oryantasyon zouti a otomatikman matche ak pati a (si sa nesesè), epi konpanse ant sistèm kowòdone yo te pran faktè sa yo an kont. Yo itilize menm pozisyon nan sistèm kowòdone pati pou chak pickup, ak konpanse sistèm kowòdone pati a chanje sèlman lè yo rankontre yon nouvo pati. Depi fonksyon swiv senti CONVEYOR la toujou ap mete ajou konpanse nan sistèm kowòdone eleman yo, pwen sant zouti yo swiv tou nan direksyon pozitif senti CONVEYOR la pou rezoud pwoblèm mouvman eleman an.